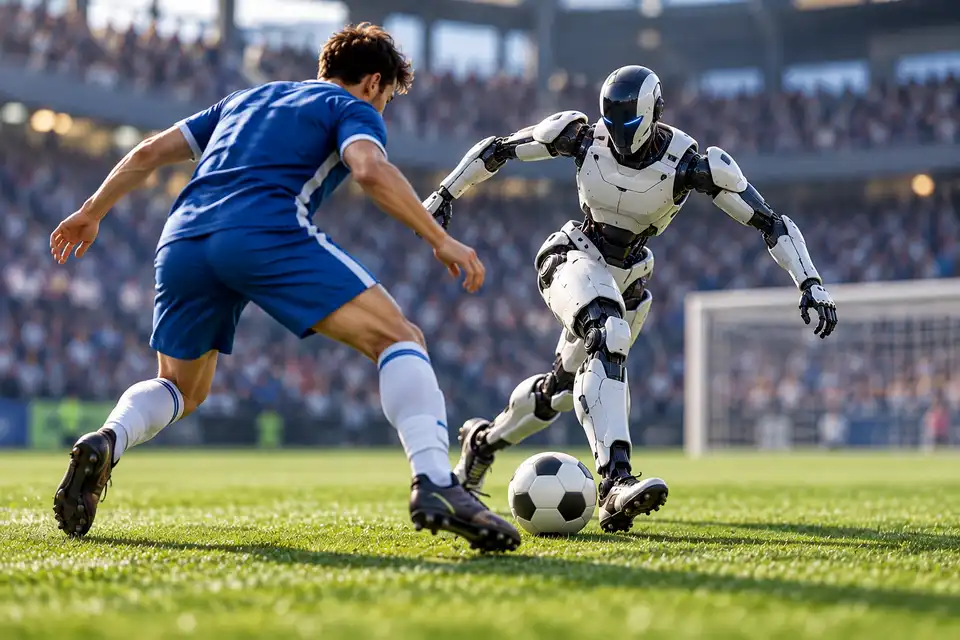
Хуманоидните роботи изминаха пътя от виртуалната симулация в лабораториите до игра на истинския футболен терен. Китайският модел Booster T1 беше обучен и демонстрира техника на професионален футболист.
Инженери от университета Цинхуа разработиха унифициран контролер, базиран на обучение с подсилване, който позволява на хуманоидни роботи да откриват топката, да я преследват и да я ритат в различни посоки, използвайки единствено вградена камера.
Резултатите от експеримента, в който роботите играят футбол, са публикувани в научното издание Science Robotics. Освен учените от Цинхуа в изследването участват специалисти от ByteDance Seed Lab и Китайския селскостопански университет. Като хардуерна платформа инженерите използват пълноразмерния двукрак робот Booster T1.
При традиционните роботизирани системи обработката на визуални сигнали и планирането на движенията са разделени в последователни, независими модули. Тази структура води до забавяне при предаването на команди и загуба на равновесие, причинени от размазване на изображението при движение, трептене на тялото или внезапни промени в осветеността.
Новата китайска система позволява цялостна интеграция на сензорните данни и двигателните команди в рамките на система със затворен цикъл. Роботът изчислява позицията на обекта и коригира движенията на цялото си тяло едновременно, разчитайки единствено на потока от данни от вградените видеокамери, без да използва външни навигационни маркери.
Контролерът, базиран на невронна мрежа, е обучен във виртуална симулация. За да преодолеят разликата между физическия свят и симулатора, изследователите използват архитектура от типа „енкодер-декодер“ и модел за виртуално възприятие, който възпроизвежда хардуерния шум, „слепите зони“ и грешките при засичане.
Стабилността на походката и естественият вид на ударите са осигурени чрез метода AMP (Adversarial Motion Priors – състезателни априорни модели на движение), обучен върху набор от данни за оптично улавяне на движенията на реални спортисти.
Обученият модел е внедрен във физическата платформа чрез подхода „zero-shot“ (без предварително обучение или фина настройка в реални условия). По време на тестовете роботът демонстрира автономно търсене на топката, приближаване към нея и изпълнение на удари от различни ъгли.
Според изследователите, алгоритъмът намалява грешката при определяне на позицията на топката с 46% и ускорява изпълнението на удара с до 64% в сравнение с модулните системи, базирани на твърди правила. Точността на успешните удари в предния сектор варира от 80% до 90%.
Роботът запазва стабилност на походката и координация при движение по пет вида повърхности: трева, почва, каменна настилка, асфалт и каучук.


